Robotica assistiva: quando la visione artificiale incontra la mobilità quotidiana
**Sommario** — Un progetto sostenuto da ARPA-H combina robotica, modelli visivi e prove in ambienti reali per esplorare nuove forme di assistenza alla mobilità. La promessa è interessante; la verifica decisiva resta l’affidabilità nell’uso quotidiano.
## Un progetto per portare la percezione vicino alla persona
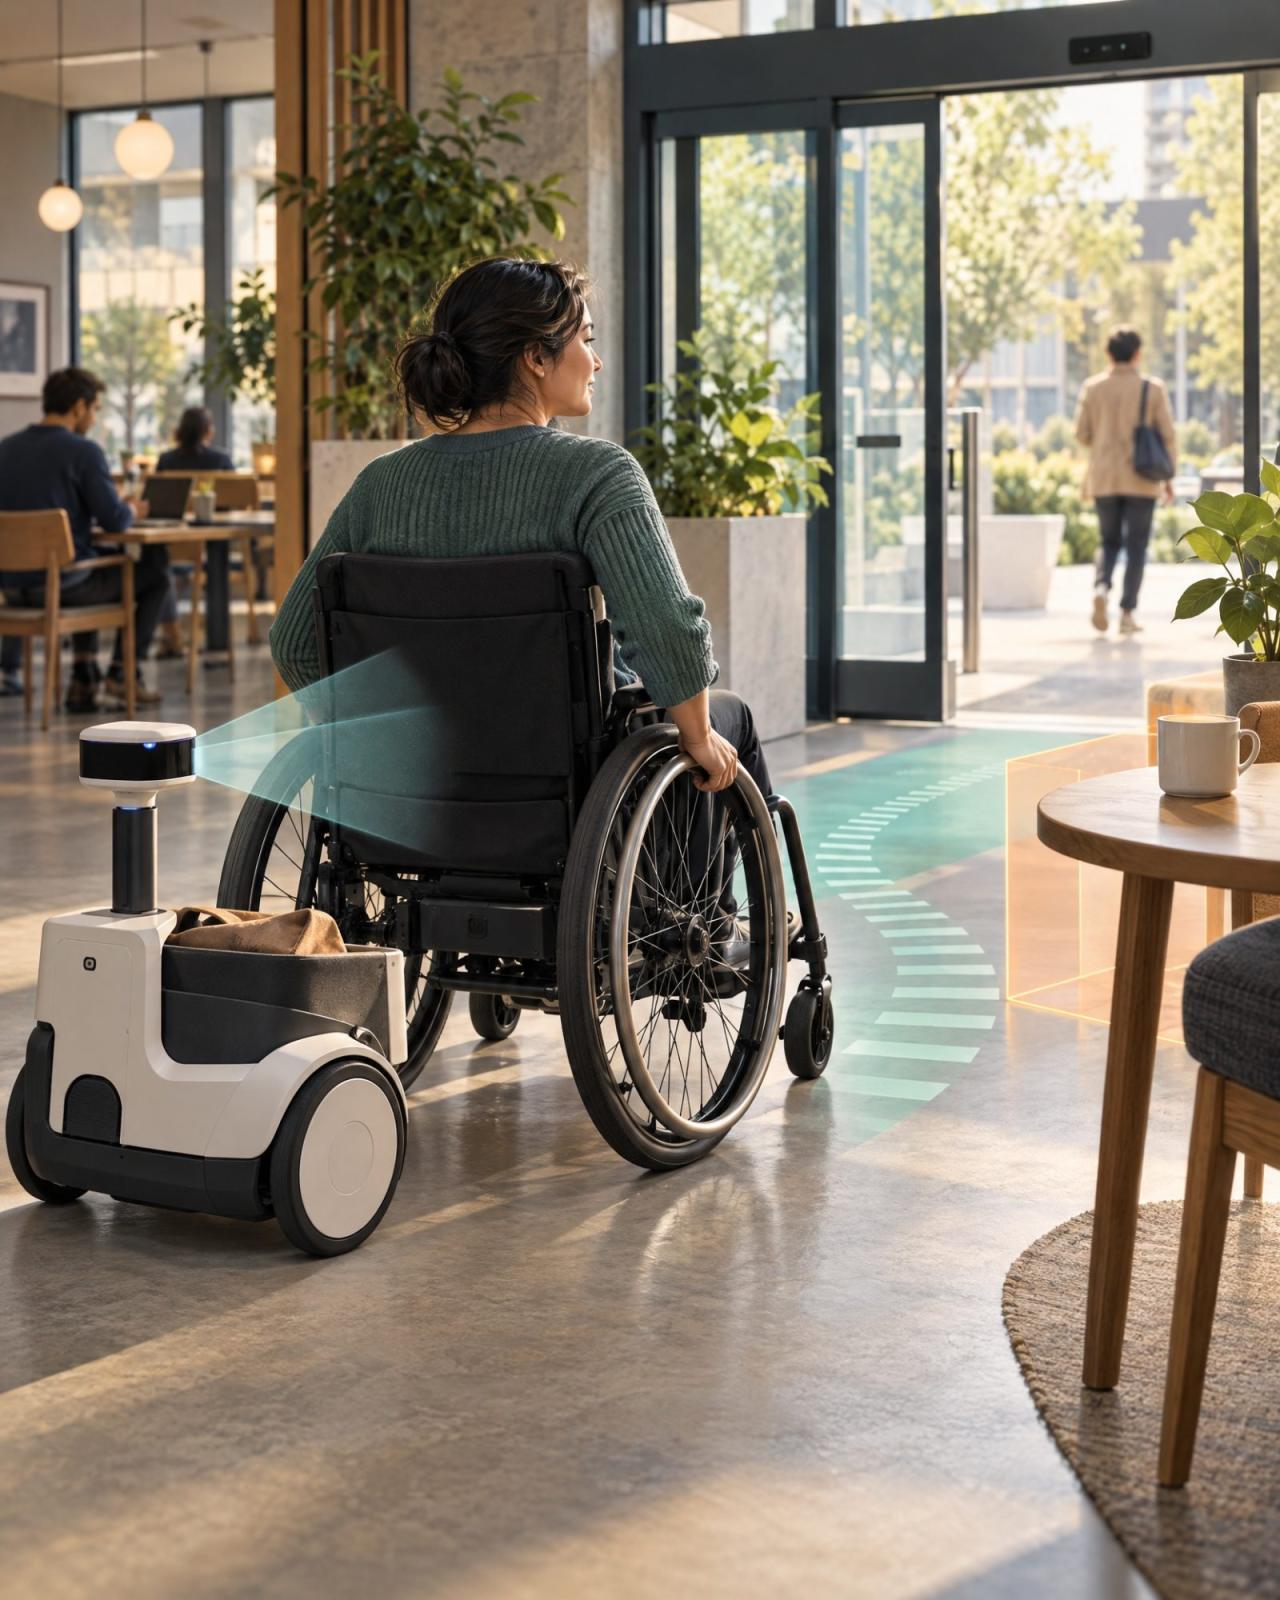
Un robot che individua un pulsante per aprire una porta o riconosce un oggetto da raggiungere può ridurre alcuni passaggi che oggi richiedono attenzione e interazione manuale. È l’obiettivo esplorato da RAMMP, un progetto di robotica assistiva guidato dagli Human Engineering Research Laboratories dell’Università di Pittsburgh con il partner ATDev e il sostegno di ARPA-H.
Nel post pubblicato il 27 luglio 2026, Meta descrive l’uso di modelli di visione open source — tra cui DINO e Segment Anything Model — all’interno di una piattaforma di mobilità robotica in sviluppo. Il progetto comprende anche un ambiente di simulazione digitale, pensato per testare e sviluppare i sistemi. Meta riferisce che un primo prototipo sta integrando funzioni per individuare elementi come pulsanti automatici, tazze e cordoli; il gruppo sta inoltre lavorando a modalità di interazione vocali e tattili.
## Perché l’elaborazione sul dispositivo conta
**Il fatto riportato:** il progetto punta a elaborare immagini e dati dei sensori direttamente sui dispositivi, invece di dipendere sempre da una connessione remota. Il post spiega che il gruppo adatta i modelli a hardware compatto e alimentato a batteria, accettando in alcuni casi un compromesso tra precisione visiva e velocità.
**La lettura editoriale:** per un ausilio alla mobilità, percepire l’ambiente in tempi utili può essere più importante che ottenere il miglior punteggio in un test astratto. L’elaborazione locale può aiutare la reattività anche quando la rete non è disponibile, ma da sola non dimostra che un sistema sia sicuro, accessibile o adatto a ogni persona e luogo.
## Il passaggio più difficile è dalla demo all’affidabilità
Il post presenta un progetto in sviluppo, non un prodotto già validato nell’uso ordinario. Meta riporta che il prototipo è in preparazione per prove nel mondo reale e indica come questioni ancora aperte la coerenza delle risposte nel tempo, la robustezza in condizioni diverse e l’integrazione con i sistemi che decidono e controllano il movimento. L’annuncio non fornisce risultati indipendenti, specifiche complete dell’hardware o misure sufficienti per confrontare le prestazioni in scenari quotidiani.
Anche il riconoscimento corretto di un oggetto non basta a garantire un’azione appropriata. Un cordolo, una porta o un oggetto possono apparire diversi con illuminazione, angolazioni e ostacoli differenti. Nei sistemi che incidono sulla mobilità, è quindi essenziale sapere come vengono gestiti gli errori, quando la persona mantiene il controllo e quali alternative restano disponibili se il sistema è incerto. Sono criteri da verificare, non risultati che l’annuncio consenta già di dare per acquisiti.
## Cosa chiedere quando si valuta un ausilio intelligente
Per chi segue questi sviluppi o valuta tecnologie assistive, alcuni quesiti pratici aiutano a distinguere una dimostrazione promettente da una soluzione utile:
- In quali ambienti e condizioni è stato provato il sistema, e con quali persone?
- Che cosa succede quando non riconosce un elemento o propone un’azione sbagliata?
- Quali funzioni restano sotto il controllo diretto dell’utente e come si può interrompere o correggere l’assistenza?
- Quali dati vengono elaborati o conservati, e quali capacità funzionano senza rete?
- Le persone con disabilità partecipano alle prove e alle decisioni di progetto, non soltanto alla valutazione finale?
Sono domande utili anche per chi sviluppa prodotti: coinvolgere gli utenti fin dalle prime fasi e testare compiti concreti può far emergere ostacoli che un benchmark tecnico non misura.
## Una promessa da misurare nell’esperienza d’uso
RAMMP mostra una direzione di ricerca in cui modelli visivi, sensori e robotica vengono combinati per rendere l’assistenza più contestuale. Il potenziale è rilevante, ma la misura del progresso non sarà soltanto quanto bene una macchina riconosce ciò che vede: conteranno la prevedibilità, la possibilità di correggerla e il valore che le persone riconoscono nell’uso quotidiano.
**Fonte:** [Reimagining Independence: How Meta’s AI Models Are Helping the University of Pittsburgh Transform Assistive Robotics](https://ai.meta.com/blog/assistive-robotics-university-of-pittsburgh-sam-dino/), AI at Meta, 27 luglio 2026.
## Un progetto per portare la percezione vicino alla persona
Un robot che individua un pulsante per aprire una porta o riconosce un oggetto da raggiungere può ridurre alcuni passaggi che oggi richiedono attenzione e interazione manuale. È l’obiettivo esplorato da RAMMP, un progetto di robotica assistiva guidato dagli Human Engineering Research Laboratories dell’Università di Pittsburgh con il partner ATDev e il sostegno di ARPA-H.
Nel post pubblicato il 27 luglio 2026, Meta descrive l’uso di modelli di visione open source — tra cui DINO e Segment Anything Model — all’interno di una piattaforma di mobilità robotica in sviluppo. Il progetto comprende anche un ambiente di simulazione digitale, pensato per testare e sviluppare i sistemi. Meta riferisce che un primo prototipo sta integrando funzioni per individuare elementi come pulsanti automatici, tazze e cordoli; il gruppo sta inoltre lavorando a modalità di interazione vocali e tattili.
## Perché l’elaborazione sul dispositivo conta
**Il fatto riportato:** il progetto punta a elaborare immagini e dati dei sensori direttamente sui dispositivi, invece di dipendere sempre da una connessione remota. Il post spiega che il gruppo adatta i modelli a hardware compatto e alimentato a batteria, accettando in alcuni casi un compromesso tra precisione visiva e velocità.
**La lettura editoriale:** per un ausilio alla mobilità, percepire l’ambiente in tempi utili può essere più importante che ottenere il miglior punteggio in un test astratto. L’elaborazione locale può aiutare la reattività anche quando la rete non è disponibile, ma da sola non dimostra che un sistema sia sicuro, accessibile o adatto a ogni persona e luogo.
## Il passaggio più difficile è dalla demo all’affidabilità
Il post presenta un progetto in sviluppo, non un prodotto già validato nell’uso ordinario. Meta riporta che il prototipo è in preparazione per prove nel mondo reale e indica come questioni ancora aperte la coerenza delle risposte nel tempo, la robustezza in condizioni diverse e l’integrazione con i sistemi che decidono e controllano il movimento. L’annuncio non fornisce risultati indipendenti, specifiche complete dell’hardware o misure sufficienti per confrontare le prestazioni in scenari quotidiani.
Anche il riconoscimento corretto di un oggetto non basta a garantire un’azione appropriata. Un cordolo, una porta o un oggetto possono apparire diversi con illuminazione, angolazioni e ostacoli differenti. Nei sistemi che incidono sulla mobilità, è quindi essenziale sapere come vengono gestiti gli errori, quando la persona mantiene il controllo e quali alternative restano disponibili se il sistema è incerto. Sono criteri da verificare, non risultati che l’annuncio consenta già di dare per acquisiti.
## Cosa chiedere quando si valuta un ausilio intelligente
Per chi segue questi sviluppi o valuta tecnologie assistive, alcuni quesiti pratici aiutano a distinguere una dimostrazione promettente da una soluzione utile:
- In quali ambienti e condizioni è stato provato il sistema, e con quali persone?
- Che cosa succede quando non riconosce un elemento o propone un’azione sbagliata?
- Quali funzioni restano sotto il controllo diretto dell’utente e come si può interrompere o correggere l’assistenza?
- Quali dati vengono elaborati o conservati, e quali capacità funzionano senza rete?
- Le persone con disabilità partecipano alle prove e alle decisioni di progetto, non soltanto alla valutazione finale?
Sono domande utili anche per chi sviluppa prodotti: coinvolgere gli utenti fin dalle prime fasi e testare compiti concreti può far emergere ostacoli che un benchmark tecnico non misura.
## Una promessa da misurare nell’esperienza d’uso
RAMMP mostra una direzione di ricerca in cui modelli visivi, sensori e robotica vengono combinati per rendere l’assistenza più contestuale. Il potenziale è rilevante, ma la misura del progresso non sarà soltanto quanto bene una macchina riconosce ciò che vede: conteranno la prevedibilità, la possibilità di correggerla e il valore che le persone riconoscono nell’uso quotidiano.
**Fonte:** [Reimagining Independence: How Meta’s AI Models Are Helping the University of Pittsburgh Transform Assistive Robotics](https://ai.meta.com/blog/assistive-robotics-university-of-pittsburgh-sam-dino/), AI at Meta, 27 luglio 2026.
robotica assistiva, intelligenza artificiale, accessibilità, visione artificiale, ricerca